

All Supported Parallel Grippers
SUMMARY
Complete reference of all parallel grippers supported by Synapse. Each gripper is accessible through a unified Python API for control, configuration, and integration with robot arms.
python
from telekinesis.synapse.tools.parallel_grippers import onrobot  # OnRobot parallel grippers

onrobot_gripper = onrobot.OnRobotRG2()
python
from telekinesis.synapse.tools.parallel_grippers import robotiq  # Robotiq parallel grippers

robotiq_gripper = robotiq.Robotiq2F85()
python
from telekinesis.synapse.tools.parallel_grippers import schunk  # Schunk parallel grippers

schunk_gripper = schunk.SchunkEGU50()
Browse Supported Parallel Grippers
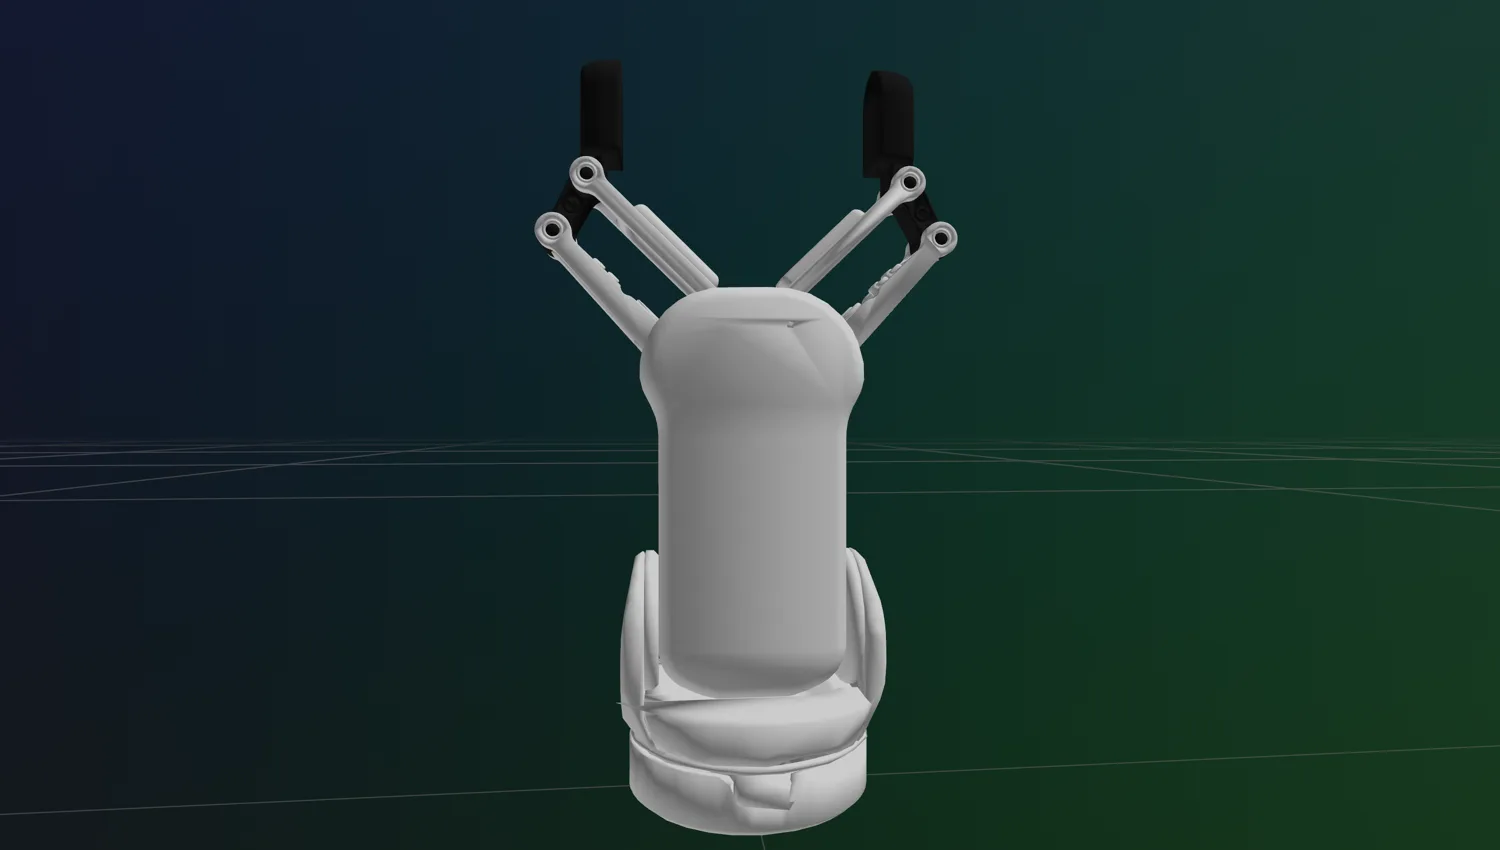 OnRobot
RG2
OnRobotRG240 N max force110 mm strokeModbus TCP
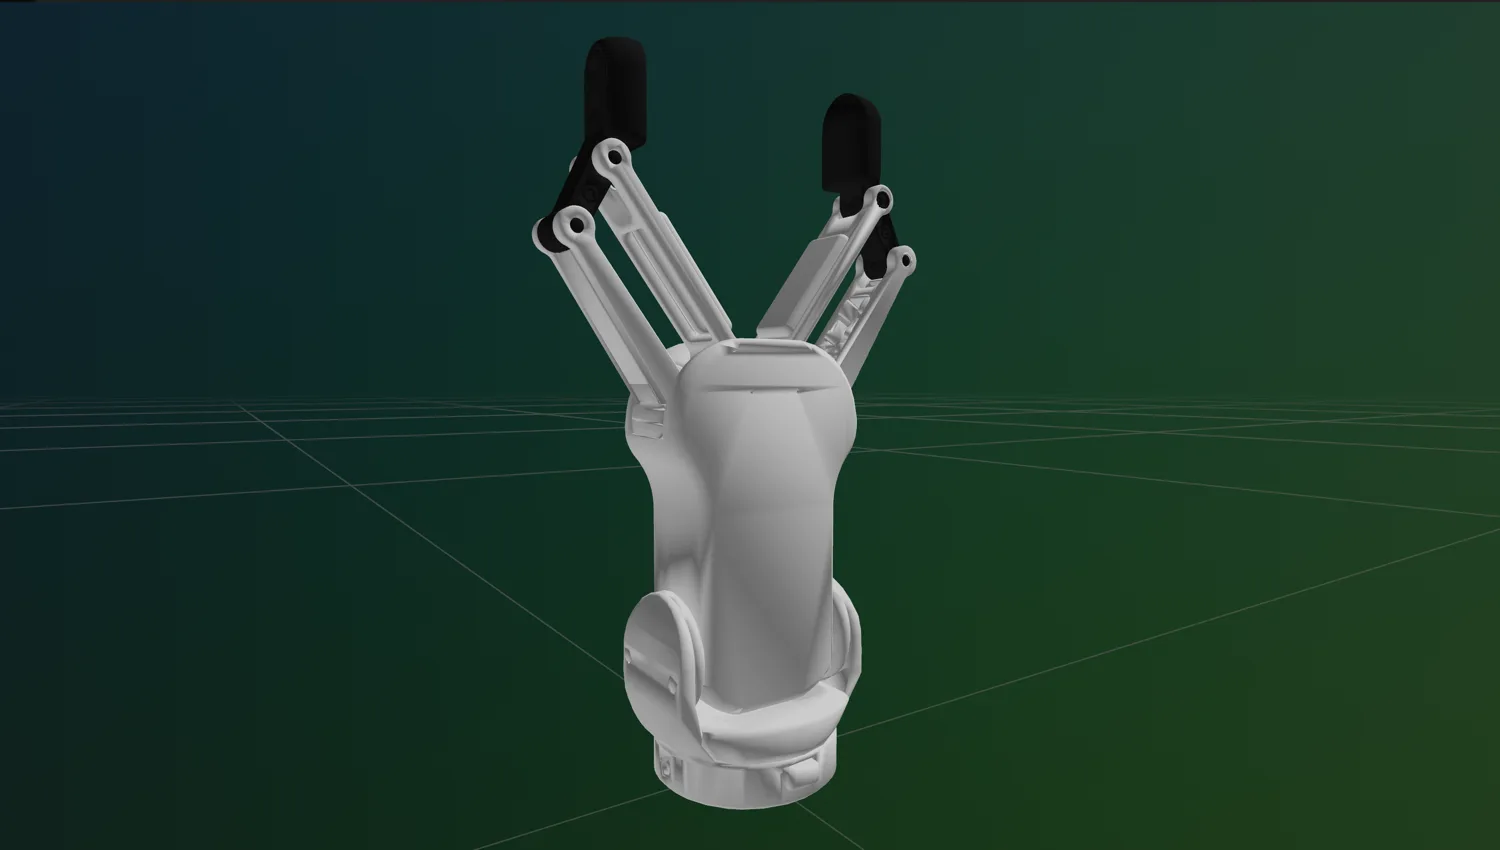 OnRobot
RG6
OnRobotRG6120 N max force160 mm strokeModbus TCP
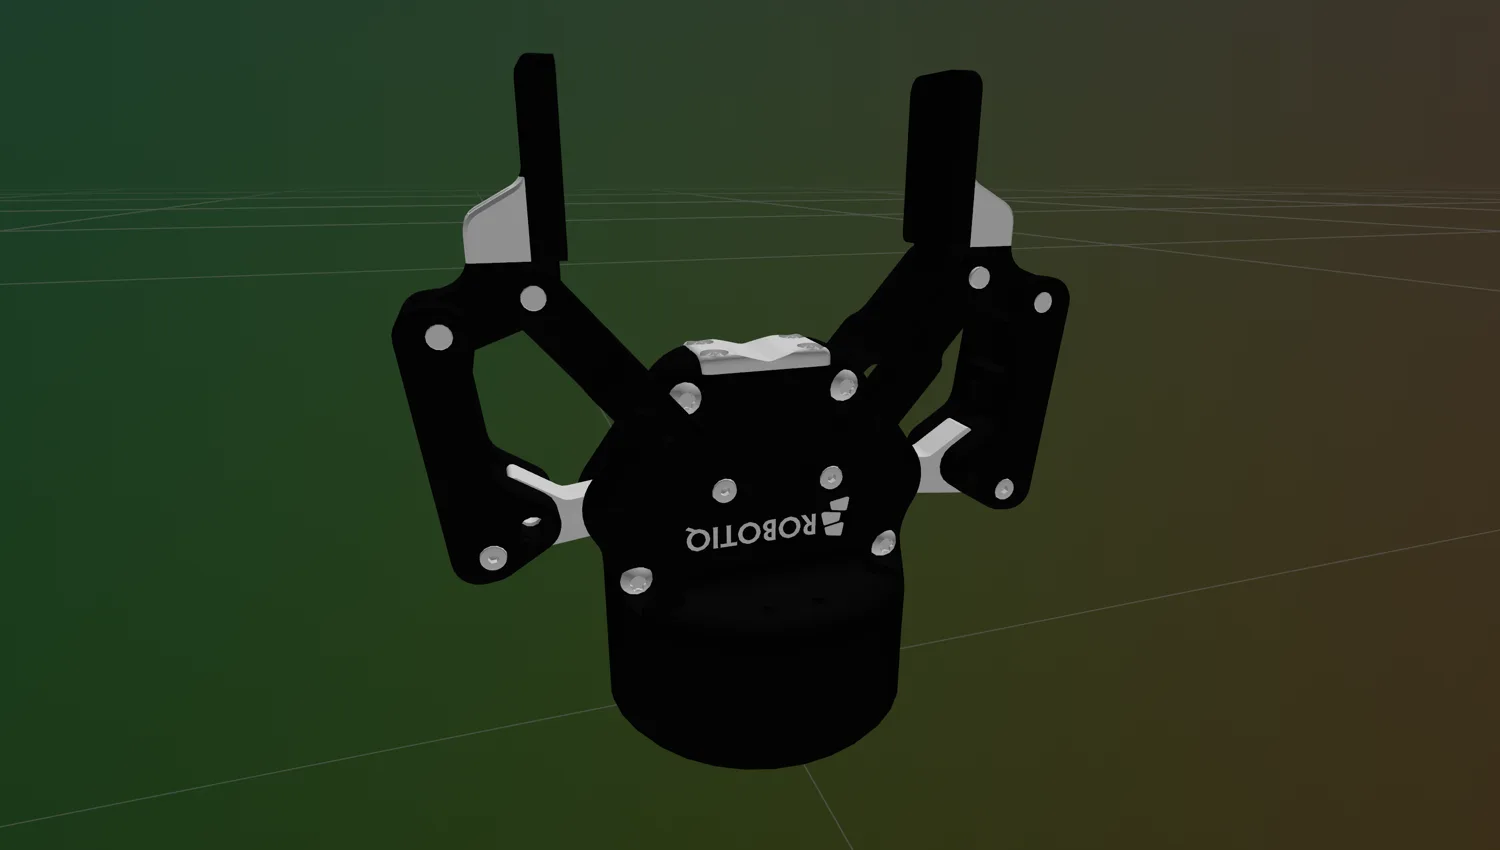 Robotiq
2F-85
Robotiq2F85235 N max force85 mm strokeURCap / Modbus RTU
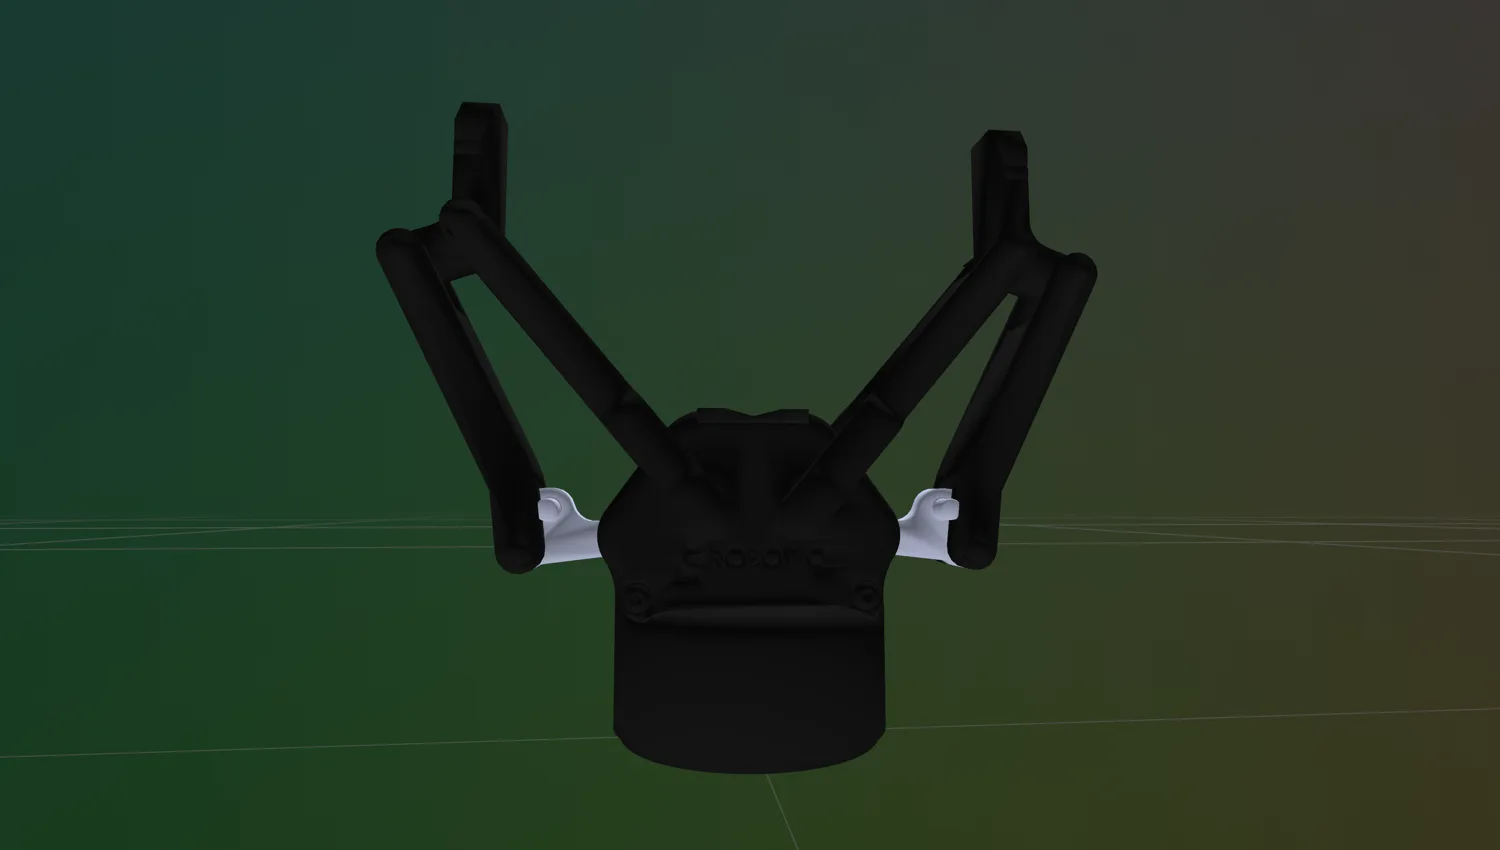 Robotiq
2F-140
Robotiq2F140125 N max force140 mm strokeURCap / Modbus RTU
 Robotiq
Hand-E
RobotiqHandE130 N max force50 mm strokeURCap / Modbus RTU
 Schunk
EGU-50
SchunkEGU50300 N max force102 mm strokeModbus TCP
 Schunk
EGP
SchunkEGP— N max force— mm strokeModbus TCP
 Schunk
PZN-plus
SchunkPZNPlus— N max force— mm strokeModbus TCP
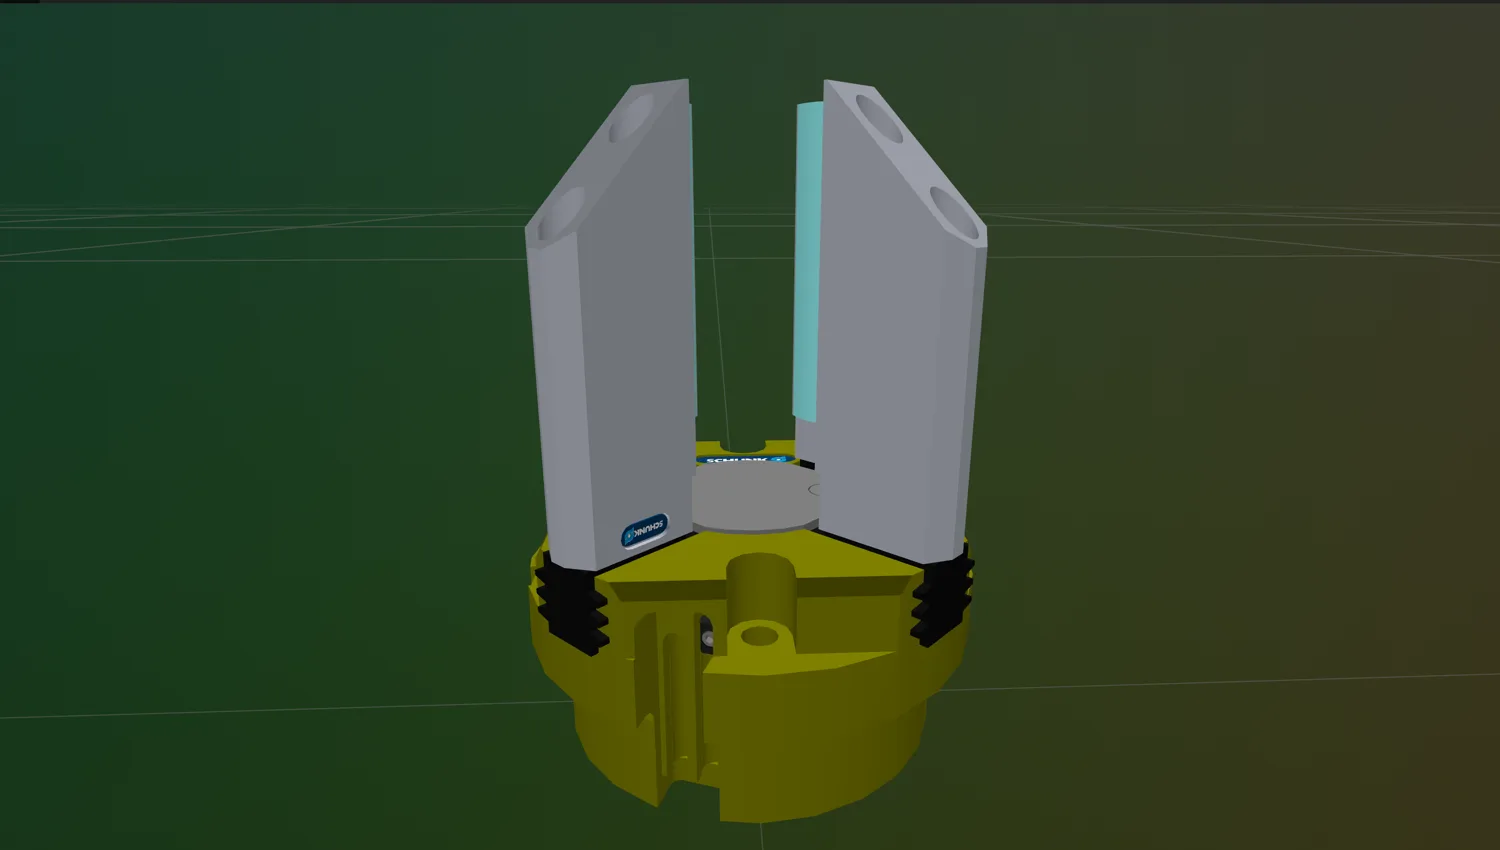 Schunk
PZV 64
SchunkPZV6480 N max force10 mm strokeModbus TCP
ISAAC SIM SUPPORT
All parallel grippers listed above work in Isaac Sim, except Schunk EGP and PZN-plus, which are coming soon. Better performance for Robotiq2f85 is observed when using USD.